NEC desarrolla tecnología de IA para robótica capaz de ordenar la mercancía de forma autónoma
NEC Corporation ha desarrollado una tecnología de IA para robótica que permite operaciones de manejo precisas en artículos colocados de manera desorganizada y desordenada. Al predecir tanto las áreas ocultas por obstáculos como los resultados de las acciones de un robot, esta tecnología hace posible que los robots realicen tareas que anteriormente se realizaban manualmente, contribuyendo así a la mejora de la productividad y los estilos de trabajo.
Antecedentes
En los últimos años, debido a la escasez de mano de obra y otros factores, la necesidad de automatización mediante la introducción de robots y equipos de gran escala ha ido en aumento en almacenes logísticos y fábricas. Sin embargo, es difícil para las tecnologías de robótica existentes reconocer correctamente un entorno en el que los objetos y obstáculos están colocados de manera desordenada, lo que hace necesario preparar un entorno para que un robot pueda realizar fácilmente sus tareas. Por esta razón, la introducción de robots se ha limitado a tareas simples y rutinarias.
Características de esta tecnología
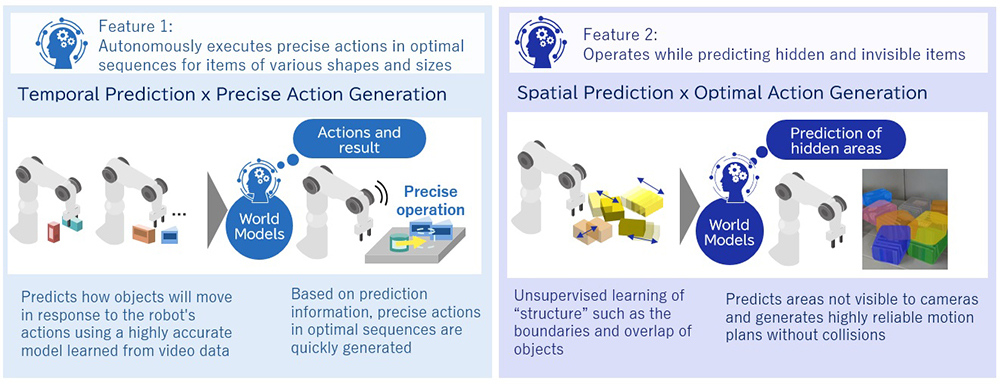
NEC ha desarrollado una tecnología de IA para robótica que consta de dos tecnologías basadas en «World Models» – «Predicción Espaciotemporal», en la que un robot predice con precisión el entorno de trabajo y los resultados de sus propias acciones a partir de datos de cámaras, y «Generación de Movimiento de Robot», que genera automáticamente acciones óptimas y precisas en función de estas predicciones. Según la investigación de NEC, esta es la primera tecnología de este tipo en el mundo que se aplica a operaciones de robots.
1. Ejecuta de manera autónoma acciones precisas en secuencias óptimas para artículos de diversas formas y tamaños
El manejo de objetos realizado manualmente en un sitio de trabajo se ejecuta mediante una combinación de varias acciones. Por ejemplo, en el embalaje de artículos, las personas pueden ejecutar instantáneamente una combinación de acciones precisas como «colocar y luego empujar artículos» sin golpear otros objetos u obstáculos. Sin embargo, en el control de robots que utiliza tecnologías convencionales, acciones como «empujar» y «tirar» son más difíciles de ejecutar con alta precisión que acciones como «recoger» y «colocar». Esto se debe a que las pequeñas diferencias en las acciones o formas influyen significativamente en cómo se mueven los objetos en respuesta a las acciones. Además, a medida que aumenta el número y los tipos de acciones a considerar, la combinación y secuencia de acciones se vuelve más compleja, lo que dificulta la planificación en tiempo real.
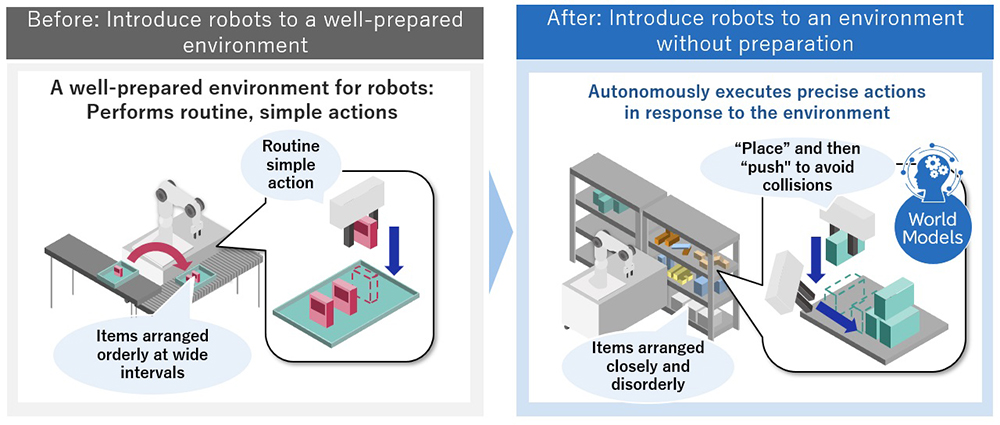
Esta tecnología utiliza World Models para predecir con precisión los resultados de las acciones de los robots sobre objetos de diversas formas a partir de datos de cámaras de video, lo que permite a los robots ejecutar acciones precisas como «empujar» y «tirar». Además, los robots pueden ejecutar de manera autónoma e instantánea combinaciones de múltiples acciones como «colocar y empujar» y «tirar y recoger» generando la secuencia de acciones apropiada a la velocidad en tiempo real según el entorno de trabajo.
2. Opera mientras predice artículos ocultos e invisibles
En un entorno de trabajo donde múltiples artículos están colocados de manera cercana o amontonados desordenadamente, las personas predicen naturalmente las áreas ocultas y actúan en consecuencia, como recoger artículos evitando interferencias con objetos ocultos. Sin embargo, la tecnología de reconocimiento convencional para robots ha sido difícil de usar en la práctica porque requiere la preparación y el aprendizaje de una gran cantidad de datos de enseñanza que muestran el estado de los objetos ocultos para predecir las áreas ocultas.
Esta nueva tecnología permite el aprendizaje no supervisado que no requiere etiquetado a través de la aplicación de World Models y es capaz de aprender de manera eficiente modelos de predicción de formas de objetos ocultos. Esto permite a los robots predecir con precisión un entorno de trabajo a partir de datos de cámaras y generar automáticamente acciones óptimas que no colisionen con otros objetos u obstáculos.
Desarrollo futuro
NEC probará esta tecnología en almacenes logísticos y otros sitios donde gran parte del trabajo se realiza manualmente para fines de 2024. Al promover la implementación social de esta tecnología en diversas industrias con una necesidad significativa de automatización, NEC contribuirá a mejorar la productividad y la reforma de los estilos de trabajo.
***
(*) Tecnología que permite a un robot predecir lo que sucederá en el mundo real como resultado de cierta acción sin probarlo en realidad. Esto ha estado atrayendo atención en los últimos años como una tecnología clave para el control autónomo.